来源:河南省宏远设备工程有限公司 时间:2026-05-13
常规铁路架桥机过孔作业时,主梁会处于悬臂状态,就像人伸出手臂悬空承重,稍有不慎就会晃动失衡,甚至引发设备倾翻。这种状态下,主梁失去了前端支撑,所有受力都集中在后端支撑点和自身结构上,稳定性控制就成了过孔作业的重中之重。它没有复杂的理论支撑,更多是贴合现场作业的实用管控,每一项控制措施都针对悬臂状态的受力特点,守住架桥机过孔的安全底线。
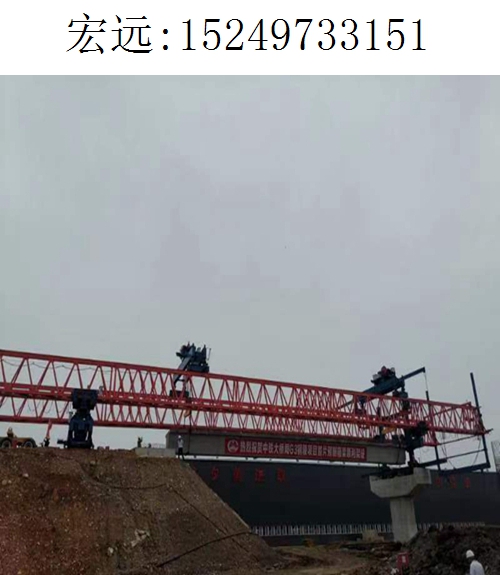
重心管控是悬臂状态稳定性控制的核心,就像天平需要精准平衡才能不倾斜,主梁悬臂时的重心偏移是最大隐患。过孔前虽已完成配重调整,但过孔过程中,随着架桥机的移动,重心会不断变化,因此需要实时监控、动态微调。操作人员会通过观察水平仪、位移传感器等设备,实时掌握主梁的倾斜情况,若发现重心偏向一侧,及时调整尾部配重位置或微调支腿高度,将重心拉回安全范围。
支腿的稳固支撑是稳定性控制的基础,过孔时的支腿不仅要承受主梁自重,还要应对悬臂状态下的偏载受力,丝毫不能马虎。在过孔过程中,操作人员会全程关注支腿的支撑状态,观察支腿与支撑面是否贴合紧密,有无沉降、滑动的迹象。对于易发生沉降的作业面,会提前铺垫垫板增大接触面积,分散支腿受力,避免因支腿松动或沉降导致主梁倾斜,为悬臂状态的主梁提供坚实的支撑保障。
主梁自身的结构状态也直接影响悬臂稳定性,过孔前虽已完成检查,但过孔过程中仍需重点监控。悬臂状态下,主梁会产生一定的挠度,若挠度超过安全范围,会导致结构变形,影响稳定性。操作人员会实时观察主梁的变形情况,控制架桥机的走行速度,避免急加速、急刹车,减少主梁因惯性产生的晃动和额外受力,防止挠度过大引发结构损坏。
操作规范性是稳定性控制的关键保障,过孔作业的每一个动作都要平稳、精准,避免人为操作失误引发隐患。操作人员需严格按照预设流程操作,控制走行机构的运行速度,保持匀速移动,避免突然启停;在调整支腿、配重时,动作要缓慢,避免因操作过快导致主梁重心突变。同时,现场需安排专人监护,及时发现并制止不规范操作,确保整个过孔过程有序可控。
此外,环境因素也不能忽视,大风、地面不平、突发震动等,都可能影响悬臂主梁的稳定性。过孔作业前会提前查看天气,避免在大风天气作业;若现场地面有轻微坡度或凸起,会提前平整处理,减少支腿受力不均的情况。这些细节管控,看似微小,却能有效规避环境带来的不稳定因素,为过孔作业保驾护航。
总的来说,过孔过程中主梁悬臂状态的稳定性控制,是一项全方位的管控工作,重心监控、支腿保障、结构检查、规范操作和环境防控,每一项都不可或缺。只有将这些措施落到实处,才能有效规避悬臂状态下的各类隐患,让架桥机平稳完成过孔作业,为后续的梁体架设筑牢安全基础。


扫码添加微信号
